第5章の全体像
第4版の第5章の見出しをもとに、当サイトが論点を整理しました。テキスト本文は使っていません。
押さえる用語と対比
| 対になる用語 | 違い |
|---|---|
| 確度(正確さ) / 精度(精密さ) | 真の値への近さか、繰り返し測ったときのばらつきの小ささか(JCGM VIM) |
| 感度 / 分解能 | 入力の変化に対する出力の変化の大きさか、区別できる最小の変化か |
| 加速度センサ / ジャイロセンサ | 並進の加速度(重力を含む)か、回転の角速度か |
| ステッピングモータ / DCモータ | パルス数で角度を決められるか、電圧で回転速度を変えるか |
| ローパス / ハイパスフィルタ | 低い周波数を通し雑音を除くか、ゆっくりした成分(重力など)を除くか |
| グローバル / ローリングシャッタ | 全画素を同時に露光するか、行ごとに時間をずらすか |
第5章を読むときの視点
第5章は、物理量をどうやって電気信号に変えるかという一本の筋で読むと整理しやすい章です。温度なら抵抗値や起電力の変化、圧力ならひずみや静電容量の変化、光なら半導体に生じる電荷、というように、「何を何に変換するか」を表にしておくと、見慣れないセンサ名が出ても推測がききます。
センサの出力はそのままでは使えないことが多く、増幅、フィルタ、A/D変換を経てデジタル値になります。この流れを「センサ→アナログ信号処理→A/D変換→デジタル処理」という一本の図にしておくと、信号処理の節の用語がどこに位置づくかが分かります。
アクチュエータはセンサの逆向きの変換(電気を動きや力に変える)と考えると、第1章のセンシングとアクチュエーションの対比とつながります。
画像センサとMEMSは、半導体の製造技術を使う点で共通しています。スマートフォンに入っている加速度センサやジャイロの多くがMEMSで作られていることを知っておくと、身近な例で説明できるようになります。
- 1
センサ
物理量を電気信号に変える
- 2
アナログ信号処理
増幅・フィルタ
- 3
A/D変換
段階の値(デジタル値)にする
- 4
デジタル処理
デジタル値として扱う
信号処理の節の用語が、この流れのどこに位置づくかを確かめながら読む。
間違えやすい点
| よくある誤解 | 正しい理解 |
|---|---|
| 精度が高ければ真の値に近い | ばらつきが小さくても、偏り(系統誤差)があれば真の値から外れる |
| サンプリングは信号の周波数と同じで足りる | 標本化定理では最高周波数の2倍より高い周波数が必要 |
| ビット数を増やせば雑音も消える | 分解能は上がるが、アナログ段の雑音は別の対策が必要 |
| 加速度センサは静止時に0を示す | 重力加速度を検出するので、静止時も約1Gを示す軸がある |
雑音対策は ノイズとフィルタ で詳しく扱っています。
具体例で確かめる:A/D変換と標本化の計算
分解能の例:基準電圧3.3V、10ビットのA/D変換器では、0〜3.3Vを2の10乗=1,024段階で表します。1段階あたりの電圧は3.3V÷1,024≒3.2mVです。読み取り値が512なら、電圧はおよそ512×3.3÷1,024=1.65Vと換算できます。12ビットにすれば4,096段階となり、1段階は約0.8mVまで細かくなります。
標本化の例:最高周波数200Hzの振動を記録するには、標本化定理から400Hzより高いサンプリング周波数が必要です。実務では、フィルタの性能などを考えて最高周波数の数倍の余裕を持たせることが多い、と当サイトは考えています。
電圧 = 読み取り値 × 基準電圧 ÷ 段階数
- 1段階数:2の10乗 = 1,024(2×10 = 20 ではない)
- 21段階の電圧:3.3V ÷ 1,024 ≒ 3.2mV
- 3読み取り値512の電圧:512 × 3.3 ÷ 1,024
約1.65V
12ビットなら4,096段階で、1段階は約0.8mVまで細かくなる。
基準電圧3.3Vは当サイトの例です。1段階を「基準電圧÷(段階数−1)」とする流儀もあります。
| 計算の対象 | 式 | 例 |
|---|---|---|
| 段階数 | 2のビット数乗 | 10ビット→1,024、12ビット→4,096 |
| 1段階の電圧 | 基準電圧÷段階数 | 3.3V÷1,024≒3.2mV |
| 読み取り値→電圧 | 値×基準電圧÷段階数 | 512→約1.65V |
| 必要な標本化周波数 | 最高周波数×2より高く | 200Hz→400Hz超 |
よくあるミスは、段階数を「2×ビット数」と計算することです。10ビットなら20段階ではなく1,024段階です。また、1段階の電圧を「基準電圧÷(段階数−1)」とする流儀もあり、資料によって式が少し違うことがあります。試験では選択肢の数値の桁が合うかを先に確かめると安全です。
他の章とのつながり
第5章の知識は、第6章のプロトタイピングでそのまま使われます。センサの出力がアナログかデジタルか、デジタルならI2CかSPIか、アナログならA/D変換の分解能はどれくらいか、といった判断は、試作の配線やプログラムに直結します。
センサの特性を表す言葉(確度・精度・感度・分解能・応答時間・測定範囲)は、選択肢で言い換えられやすい部分です。言葉だけでなく、ダーツの的のような図で確度と精度の違いを説明できるようにしておくと、言い換えに惑わされにくくなります。
フィルタについては、何を残し何を除くかを具体例で覚えると定着します。加速度センサから重力成分を除きたいならハイパス、細かい雑音を除きたいならローパス、という対応が基本です。
学習の順番と時間の目安
以下は 当サイトの目安 です。
- センサの基本特性(確度・精度・感度・分解能)を例で説明する(1時間)
- 各種センサを「何を何に変換するか」の表にする(2時間)
- アクチュエータとA/D変換・フィルタ(1.5時間)
- 画像センサとMEMS(1時間)
- 分解能の計算を含む問題演習(1.5〜2時間)
腕試しは IoT中級の無料お試し で。A/D分解能の計算は 計算問題の解き方 で練習できます。
確認問題(オリジナル)
問1 同じ対象を何度測っても値のばらつきは小さいが、全ての値が真の値より一定量大きい。この状態の説明として最も適切なものはどれか。
ア:確度も精度も高く、補正の必要が全くない状態である/イ:確度は高いが、偶然誤差のため精度は低い状態である/ウ:精度は高いが、系統誤差のため確度は低い状態である/エ:確度も精度も低く、センサの交換が必要な状態である
正解:ウ。ばらつきが小さいので精度は高く、一定の偏りがあるので確度は低い状態です。校正で偏りを補正できます。
問2 最高周波数が500Hzの振動を、情報を失わずに標本化したい。サンプリング周波数として最も適切なものはどれか。
ア:1,000Hzより高い周波数で標本化する/イ:500Hzちょうどの周波数で標本化する/ウ:250Hz程度の周波数で標本化する/エ:100Hz以下の周波数で標本化する
正解:ア。標本化定理では最高周波数の2倍より高い周波数が必要です。イ〜エでは折り返し雑音(エイリアシング)が起きます。
問3 指令したパルス数に応じた角度だけ回り、位置センサなしでも位置決めしやすいモータはどれか。
ア:電磁石で直線的に押し引きするソレノイド/イ:電圧に応じて回転速度が変わるブラシ付きDCモータ/ウ:交流電源の周波数で回る一般的な誘導モータ/エ:パルス1回ごとに一定角度進むステッピングモータ
正解:エ。イとウは回転を続けるモータで角度の管理に別の仕組みが要り、アは回転ではなく直線運動です。
温室の機器を、測る・処理する・動かすに分ける
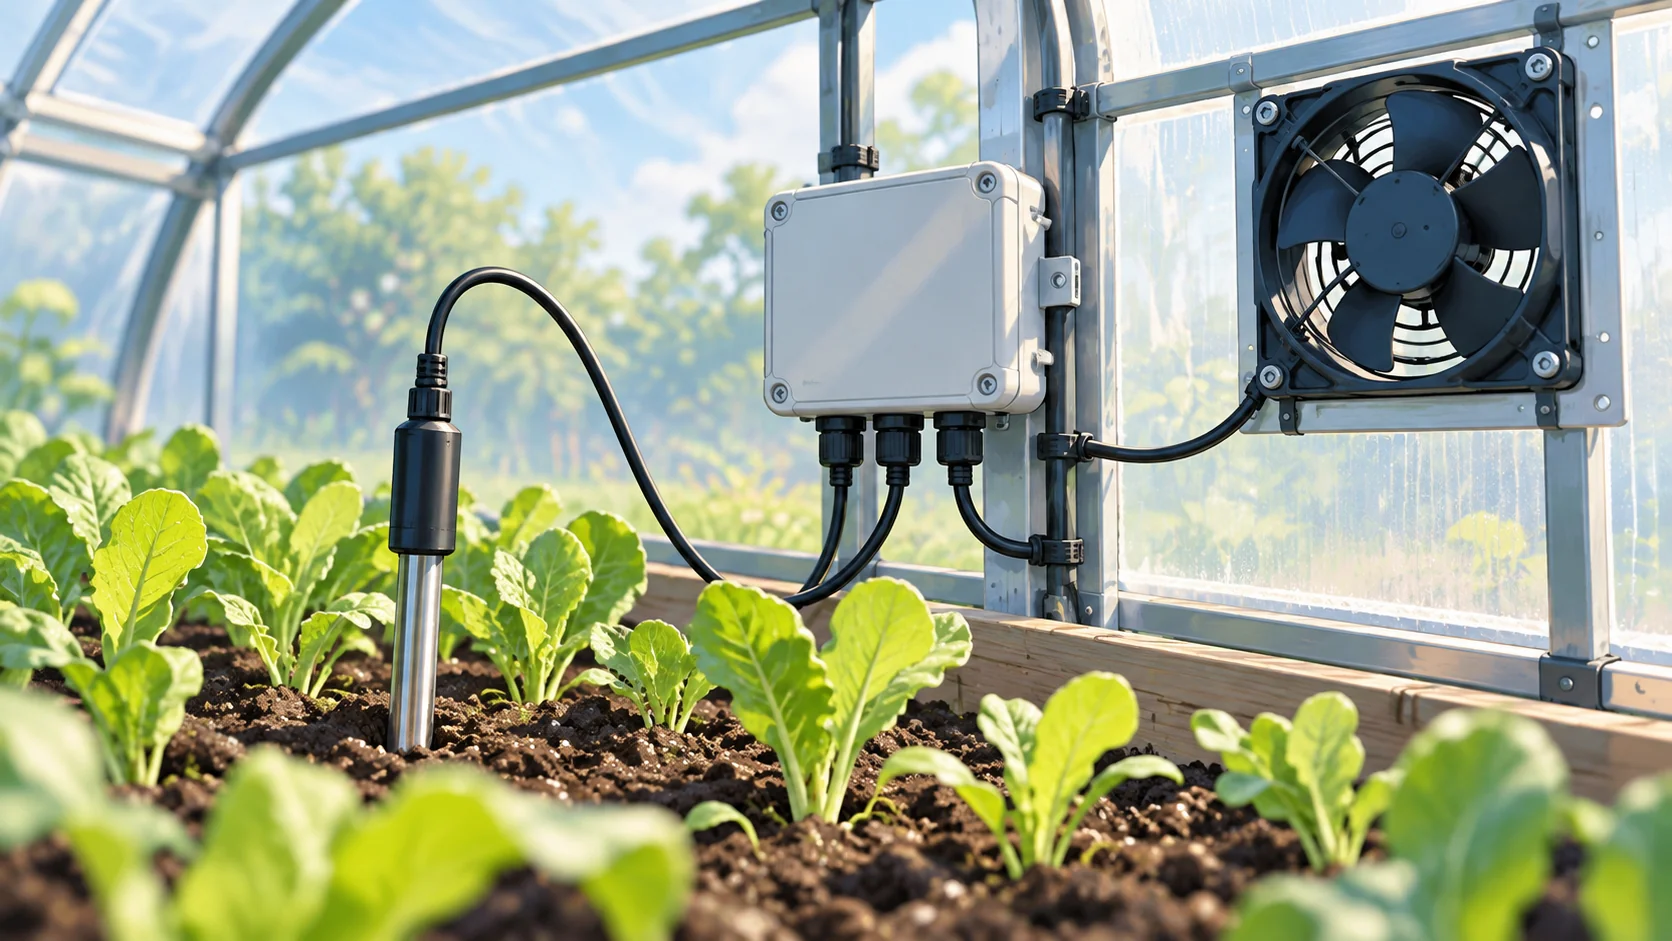
画像には、苗の近くのプローブ、信号を扱う機器、換気ファンがあります。まず「何の温度を知りたいのか」を決めてください。土へ差したプローブで主に調べる対象は土であり、温室内の空気の温度や葉の温度と同じ値とは限りません。機器名を覚える前に、測定対象と設置位置をそろえます。
センサは測定対象の変化を信号へ変える部分、信号処理は値を扱いやすく整える部分、アクチュエータは指令に応じて動作する部分です。ファンが回ることだけでは、対象を正しく測れていると確認したことにはなりません。測定値を使う判断と、機器の動作をそれぞれ点検します。
| 見る部分 | 説明できるようにすること | 混同を避ける点 |
|---|---|---|
| プローブ | 何を測り、何の信号として出すか | 土の温度と空気の温度を混ぜない |
| 信号を扱う機器 | 増幅・フィルタ・変換のどこを担うか | デジタル出力のセンサは内部処理も確認 |
| 換気ファン | 何の指令で、どのように動くか | 動いたことと測定の正しさを分ける |
表示の細かさと、測定値の確かさを同じにしない
温度表示が0.1℃刻みで変わっても、誤差が必ず±0.1℃以内とは言えません。分解能は区別できる変化の細かさに関わり、真の値への近さ、繰り返したときのばらつき、設置条件による偏りとは区別します。同じ場所を測り直して値がそろっても、基準とのずれが残る場合があります。
学習メモには、「入力する物理量」「出力の種類」「比較の基準」「設置上の条件」を一行ずつ書きます。A/D変換のビット数だけを増やしても、対象を取り違えたり、センサの設置条件が悪かったりする問題は解消しません。用語の定義と数値計算を、どの段階の話かへ戻して確認しましょう。
用語の区別はJCGMのVIM:測定の正確さを参照し、センサの原理とA/D変換で各段階を詳しく確認できます。