アクチュエータとは?一言でいうと
アクチュエータとは、電気の信号やエネルギーを受け取り、回す・押す・引く・開け閉めするといった物理的な動きに変える部品です。モータ、電磁弁、ロボットの関節、スマートロックの錠を動かす部品などがその例です。
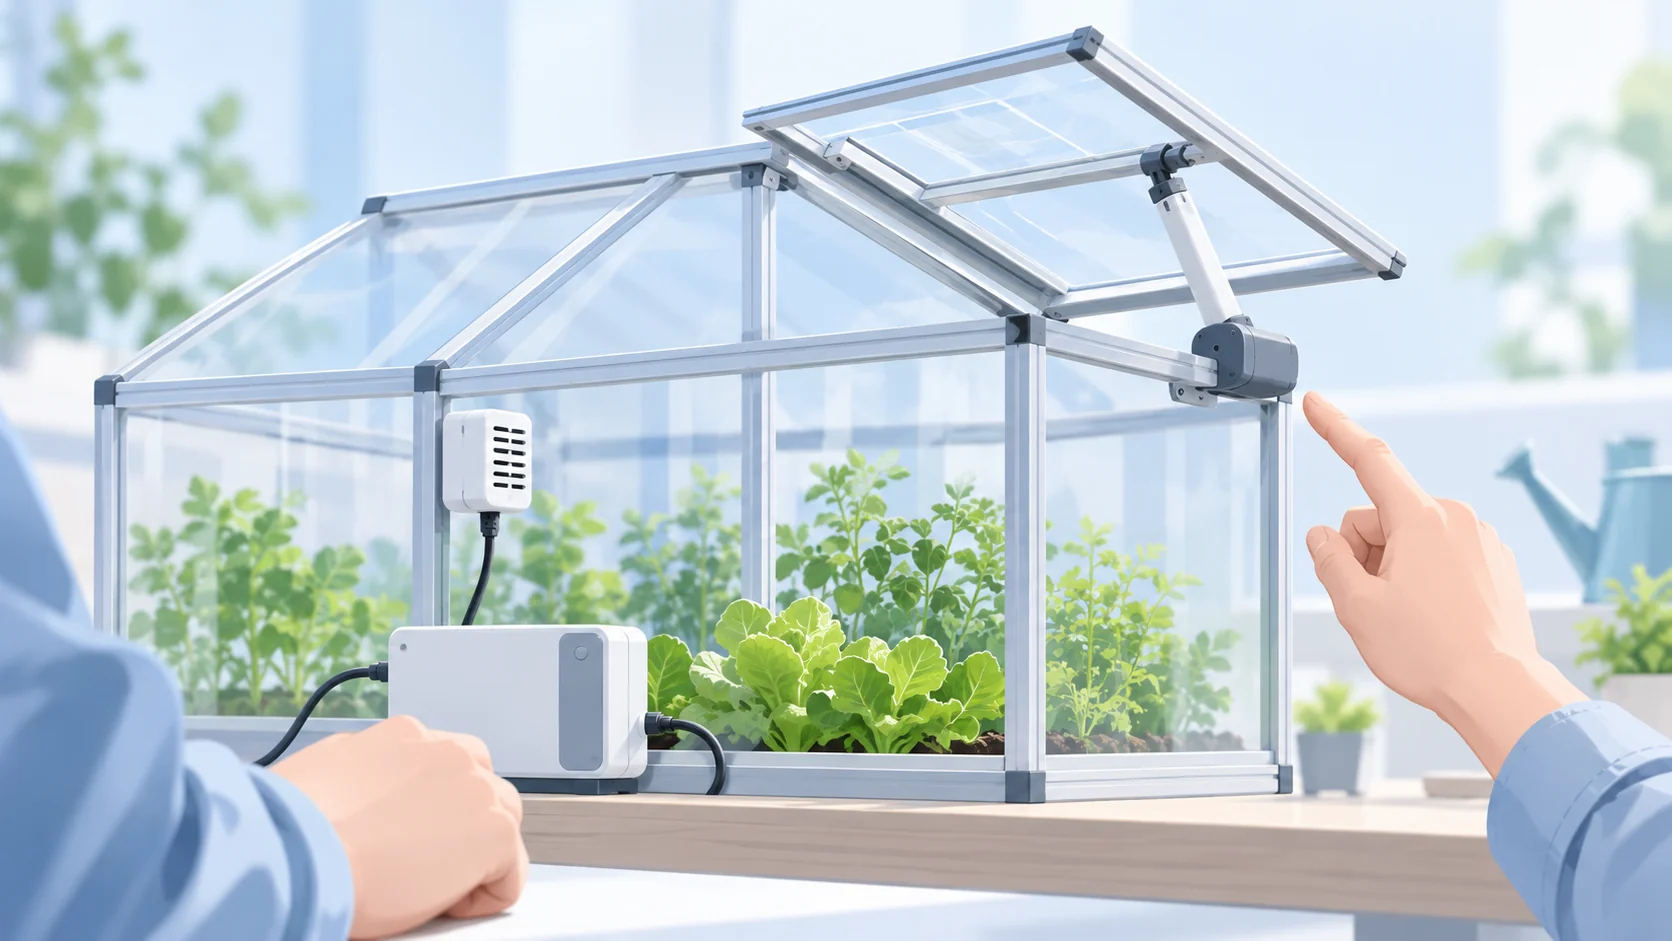
IoTシステムでは、センサで測ったデータをもとにクラウドやエッジで判断し、その結果をアクチュエータで現場に返すことで、はじめて「測る」だけでなく「制御する」システムになります。ハウスの換気窓を温度に応じて開ける、異常を検知したらバルブを閉じる、といった動きです。
動かすエネルギーは電気だけではありません。大きな力が必要な建設機械やプレス機では油圧、工場の搬送や把持では空気圧のシリンダも使われます。この記事では、IoTデバイスでよく使う電気式を中心に整理します。
アクチュエータにはどんな種類がある?比較表で見る
| 種類 | 動き | 特長 | 注意すること |
|---|---|---|---|
| DCモータ(ブラシ付き) | 連続した回転 | 構造が簡単で安い。電圧やPWMで速さを変えやすい | それだけでは位置が分からない。ブラシが摩耗する |
| ブラシレスDCモータ | 連続した回転 | ブラシがなく長寿命。効率が高い | 回転に合わせて電流を切り替える駆動回路が必要 |
| ステッピングモータ | パルス1つごとに決まった角度だけ回る | 位置センサなしで位置決めできる。1.8°(1回転200ステップ)の製品が多い | 負荷が大きすぎると指令どおりに回らない「脱調」が起きる |
| サーボモータ | 指令した位置・速さへ動く | エンコーダなどの位置の検出を返して制御するので、正確に追従する | 制御の仕組みが複雑で、調整が必要 |
| ソレノイド | 直線(引く・押す) | 電磁石で鉄心を動かす。開け閉めやロックに向く | 動く距離が短く、位置を細かく決めるのは苦手 |
| 圧電アクチュエータ | ごく小さな伸び縮み | 電圧をかけると変形する(逆圧電効果)。応答が速く、精密 | 動く量がとても小さい |
圧電素子は、力を加えると電荷が生じる(圧電効果)のでセンサにも、電圧を加えると変形する(逆圧電効果)のでアクチュエータにも使えます。インクジェットプリンタのヘッドや燃料噴射装置、精密な位置決めの装置などで使われています。
半導体の加工で作る微小なアクチュエータ(微小ミラーなど)もあり、MEMSとはで扱っています。工場のロボットの関節で使われる動きの制御は産業用ロボットと協働ロボットの違いへ。
センサとアクチュエータはどう組み合わせる?
アクチュエータの動かし方には、結果を測らないオープンループ制御と、センサで結果を測って動きを直すフィードバック制御(クローズドループ制御)があります。
| 項目 | オープンループ制御 | フィードバック制御 |
|---|---|---|
| 結果を測るか | 測らない。決めた量だけ動かす | センサで測り、目標との差を使う |
| 代表例 | ステッピングモータでパルスの数だけ回す | サーボモータ、室温を一定に保つ空調 |
| 外乱への強さ | 負荷や環境が変わるとずれる | ずれを検出して直せる |
| 仕組み | 簡単 | センサと制御の計算が必要 |
フィードバック制御はどんな順番で動く?
フィードバック制御は、次の繰り返しで動きます。ハウスの室温を25℃に保つ例(当サイトの説明用)で並べます。
- 測
センサで測る
温度センサが室温28℃を測る
- 差
差を計算する
目標25℃との差(偏差)は3℃
- 決
操作量を決める
差が大きいほど窓を大きく開ける(PID制御など)
- 動
アクチュエータで動かす
モータで換気窓を開ける
室温の変化をもう一度測る
結果を測って動きを直し続けるので、負荷や環境が変わってもずれを直せる。
数値は当サイトの説明用の例です。
- 目標値を決める:室温25℃。
- センサで測る:温度センサが現在の室温28℃を測る。
- 差を計算する:目標との差(偏差)は3℃。
- 操作量を決める:差が大きいほど換気窓を大きく開ける、のように計算する。差の大きさ・たまり具合・変化の速さを使うPID制御がよく使われる。
- アクチュエータで動かす:モータで換気窓を開ける。
- もう一度測る:室温の変化を測り、2に戻る。
開く命令が届いても、窓が開いたとは限らない
遠隔で換気窓を開く例では、制御器が指令を出したこと、機器が指令を受け取ったこと、窓が実際に所定の位置に来たことを区別します。通信の受信応答は、その応答が何を保証する設計かで意味が変わります。
例えば「指令受信」の応答があっても、物が挟まって窓が途中で止まる場合があります。全開の判定には、全開位置を検出するリミットスイッチ等の観測を使う設計が考えられます。位置が確認できなければ、通信・駆動・センサのどの段階が未確認かを分けて点検します。
| 観測できた情報 | そのまま言えないこと |
|---|---|
| 制御器が開く指令を記録 | 遠隔の機器に届いた |
| 機器が指令を受信 | 窓が所定の位置まで動いた |
| 位置の検出 | 温度も目標に到達した |
温度を制御するループと、窓の位置を確認するループは別です。IoTシステムの構成と合わせて、どの部分でどの物理量を測るかを確かめてください。
マイコンからモータを動かすときの注意は?
試作では、マイコンボードからモータを動かす場面がよくあります。Raspberry Pi の公式ドキュメントは、モータを入出力端子(GPIO)に直接つながず、Hブリッジ回路やモータ制御ボードを使うよう注意しています(2026年9月27日確認)。GPIOが流せる電流は小さく、モータの大きな電流や、止めたときに生じる電圧で基板を傷めるおそれがあるからです。
- 1
マイコン(GPIO)
PWM で速さ、信号で向きを指令するだけ。モータの電流は流さない
- 2
モータドライバ(Hブリッジ)
モータ用の電源から電流を流し、向きを切り替える
- 3
モータ
モータ用の電源はマイコンと分け、グラウンドは共通にする
GPIO に直接つながない。流せる電流が小さく、止めたときの電圧で基板を傷めるおそれがある。
- 速さ:PWM(オンとオフを速く繰り返し、オンの時間の割合=デューティ比を変える)で、平均の電力を調整する。
- 向き:Hブリッジで、モータに流す電流の向きを切り替える。
- 電源:モータ用の電源をマイコンと分け、グラウンドを共通にする。
ボードごとの違いはArduinoとRaspberry Piの違いで比較しています。
IoT中級ではどこで問われる?
IoTシステム技術検定 中級の公式ページに示された出題カテゴリのうち、「センサ/アクチュエータ技術と通信方式(デバイス、ネットワーク、LPWA、プロトコル)」25〜30% に当たります(2026年9月27日確認)。この中でアクチュエータが何問出るかは公表されていません。
公式テキスト『IoT技術テキスト 第4版』では、第5章「IoTデバイス」に当たる範囲です。章とカテゴリの対応は当サイトの推定で、使っているのは目次の章名だけです。
4択の形としては、当サイトの作問の観点で次のようなものが考えられます(出題の傾向や頻度を示すものではありません)。
- 用途(位置決め・開け閉め・微小な動き)に合うアクチュエータを選ぶ
- ステッピングモータとサーボモータの違いを選ぶ
- フィードバック制御の説明として適切なものを選ぶ
- モータの駆動(PWM・Hブリッジ)についての誤りを見つける
試験の形式はIoTシステム技術検定 中級とはへ。合格基準は公式に非公開です。
取り違えやすい点は?
| つまずき | 正しい整理 | 見分け方 |
|---|---|---|
| ステッピングモータは位置センサが必須だと思う | パルスの数で回す角度が決まり、センサなしで位置決めできる(オープンループ) | 「パルス」「決まった角度」の記述 |
| サーボはモータの形の名前だと思う | 位置などを検出して返す制御の仕組みを指す | 「フィードバック」「エンコーダ」の有無 |
| 圧電アクチュエータは大きく動かすのに向くと思う | 動く量はとても小さく、精密で速い動きに向く | 動きの大きさを問われているか |
| PWMは電圧そのものを連続して変えていると思う | オンとオフの時間の割合で平均を変えている | 「デューティ比」という言葉 |
| マイコンの端子で直接モータを回せると思う | モータドライバを介して電流を流す | 電流の大きさ・駆動回路の記述 |
確認問題1
位置センサなしで位置決めできるのは?
位置を検出するセンサを使わずに、入力するパルスの数に応じて決まった角度ずつ回転させ、位置を決めたい。最も適切なアクチュエータはどれか。
選択肢を準備しています。「正解と解説を見る」は先に開けます。
正解と解説を見る
正解:2。ステッピングモータは、パルスの数で回る角度が決まるため、位置センサなしでも位置決めができます。ただし負荷が大きすぎると脱調して、指令とずれることがあります。
1 のDCモータは連続して回るだけで、位置を決めるには別に位置の検出が必要です。3 のソレノイドは直線の短い動きで、回転の角度を決める用途ではありません。4 の圧電アクチュエータは動きがごく小さく、回転の位置決めには向きません。
確認問題2
フィードバック制御の説明はどれ?
フィードバック制御の説明として、最も適切なものはどれか。
選択肢を準備しています。「正解と解説を見る」は先に開けます。
正解と解説を見る
正解:3。フィードバック制御は、センサで測った結果と目標値の差を使って、アクチュエータの動きを直し続けます。
1 は結果を測らないオープンループ制御です。2 は記録(監視)だけで、動きを制御していません。4 は結果を使っていないので、フィードバックになっていません。
確認問題3
モータの駆動で誤りはどれ?
マイコンボードを使ってDCモータを動かす方法として、最も適切でないものはどれか。
選択肢を準備しています。「正解と解説を見る」は先に開けます。
正解と解説を見る
正解:1。GPIOが流せる電流は小さく、モータの駆動には足りません。Raspberry Pi の公式ドキュメントも、モータをGPIOに直接つながないよう注意しています。
2 のPWMによる速さの調整、3 のHブリッジによる向きの切り替え、4 のモータドライバを介した駆動は、いずれも適切な方法です。
確認問題のあとは何をすればいい?
迷った問題は「どんな動き(回転・直線・微小)か」「結果を測って直すか」の2点で見直してください。アクチュエータの種類と制御の方式を分けて考えると、選択肢の取り違えが減ります。
他のカテゴリと混ぜて本番と同じ4択で確かめるなら、登録不要のIoT中級の無料お試し20問で全問の解説まで確認できます。